

¿Por qué los centros de roscado con las mismas RPM máximas tienen tiempos de ciclo de roscado diferentes?
Una clasificación de velocidad puede hacer que dos centros de roscado parezcan igual de rápidos. Cronometrar las etapas de un ciclo de roscado muestra qué máquina completa la pieza antes.
Los centros de roscado con las mismas RPM máximas pueden tener tiempos de ciclo diferentes porque sus husillos aceleran, frenan y revierten a tasas distintas. La velocidad de roscado utilizable, el movimiento sincronizado del eje Z y el desplazamiento entre agujeros también afectan el tiempo de ciclo. Los agujeros cortos pueden dejar poco tiempo a la velocidad programada.
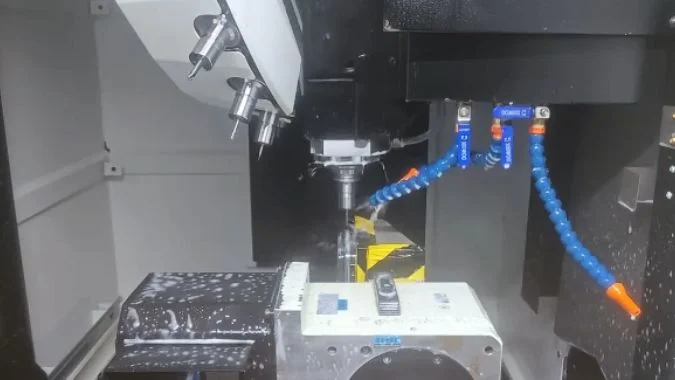
La velocidad del husillo es fácil de comparar en dos hojas de especificaciones. El macho sigue un conjunto de límites separado porque el husillo y el eje Z se mueven juntos a través de la rosca. Una comparación justa comienza identificando qué velocidad cita el proveedor y qué velocidad puede utilizar realmente la pieza de prueba bajo sus condiciones de producción.
¿Cuál es la diferencia entre las RPM máximas del husillo y las RPM máximas de roscado?
Una clasificación de husillo puede exagerar la velocidad disponible para un trabajo de roscado. La especificación de la máquina y el ciclo programado proporcionan los límites relevantes.
Las RPM máximas del husillo son el techo de velocidad nominal del husillo. Las RPM máximas de roscado son el techo especificado por la máquina para el roscado sincronizado en una configuración determinada. La velocidad utilizable para un agujero en particular también depende del paso de rosca, la geometría del macho, el material de la pieza de trabajo y la evacuación de virutas.
El roscado rígido vincula la rotación del husillo con el desplazamiento del eje Z
En el roscado rígido, el control coordina la posición del eje Z con el ángulo del husillo.1 Para una rosca de entrada única, el eje Z avanza un paso por revolución del husillo.2 Un paso grueso requiere más desplazamiento del eje Z por revolución, por lo que exige un avance mayor a las mismas RPM.
Los ejes deben mantener esa relación durante la aceleración y la inversión, así como durante el corte constante. La inercia del husillo, el par disponible y la respuesta del control afectan la rapidez con la que la máquina puede completar esas transiciones.3 Una mala sincronización puede sobrecargar el macho o dañar la rosca.4
| Cifra de velocidad | Lo que representa | Dónde verificarla |
|---|---|---|
| RPM máximas del husillo | Velocidad nominal del husillo para la configuración | Especificación de la máquina |
| RPM máximas de roscado | Límite nominal para el ciclo sincronizado | Especificaciones de roscado y opciones de control |
| RPM de roscado programadas | Velocidad seleccionada para el macho y el trabajo | Datos del programa CNC y del proveedor del macho |
| RPM reales durante el orificio | Velocidad alcanzada durante esa carrera | Trazado de velocidad del husillo o diagnósticos de control |
Una carrera corta puede limitar la velocidad alcanzada
Un centro de roscado puede tener suficiente velocidad de husillo para el trabajo y, aun así, pasar la mayor parte de una carrera corta acelerando y frenando.5 Otra máquina con el mismo límite de husillo puede alcanzar la velocidad de roscado programada antes y comenzar su retorno más pronto.
Los movimientos rápidos hacia el plano de aproximación y entre orificios también toman tiempo. En movimientos cortos, la aceleración de los ejes determina cuánto de la velocidad rápida nominal alcanza la máquina. La porción sincronizada dentro de la rosca sigue el paso del macho.
¿Cómo afectan la profundidad de la rosca y las RPM de roscado al tiempo que el macho emplea en cortar?
Un orificio más profundo tarda más en roscarse, pero la profundidad en el plano puede diferir de la carrera de corte. La estimación necesita el desplazamiento y el paso reales.
A RPM constantes, el tiempo de corte aumenta en proporción a la carrera ocupada y disminuye a medida que aumentan las RPM de roscado. Para una rosca de entrada simple, el tiempo de corte ideal en segundos es 60 × carrera ocupada en milímetros ÷ (paso en milímetros × RPM de roscado).
El paso convierte las RPM en avance
Para una rosca métrica de entrada simple, el avance sincronizado en mm/min es igual al paso en mm multiplicado por las RPM.6 La carrera de corte dividida por ese avance da el tiempo en minutos. Multiplicar por 60 convierte el resultado a segundos.
El siguiente ejemplo utiliza un macho M10 × 1.5 y una carrera de corte ocupada de 20 mm.
| Velocidad de roscado | Avance sincronizado | Tiempo de corte ideal |
|---|---|---|
| 500 RPM | 750 mm/min | 1,60 s |
| 800 RPM | 1200 mm/min | 1,00 s |
| 1000 RPM | 1500 mm/min | 0,80 s |
| 1500 RPM | 2.250 mm/min | 0,53 s |
A 1.000 RPM, ampliar la carrera de 20 mm a 30 mm aumenta el tiempo de corte ideal de 0,80 a 1,20 segundos. Los 10 mm adicionales requieren un 50% más de recorrido de corte con el mismo avance.
La profundidad programada y la carrera de corte pueden diferir
El plano puede especificar la profundidad total de la rosca. El chaflán de entrada del macho puede requerir un recorrido adicional para alcanzar esa profundidad.7 Un ciclo también puede comenzar su avance sincronizado en un plano de referencia por encima de la cara. Esa distancia de aproximación pertenece a la estimación del ciclo, y la carrera en contacto determina la estimación del corte.
Los datos de corte del proveedor del macho proporcionan una velocidad inicial para el material y la herramienta. El tipo de agujero, la evacuación de viruta y la lubricación afectan la velocidad utilizable. La tabla representa un recorrido constante. Una carrera real puede pasar parte de su longitud por debajo de las RPM programadas mientras el husillo acelera o frena.
¿Cuánto tiempo añaden la deceleración y la inversión del husillo a cada agujero?
Las inversiones repetidas pueden representar una gran parte del ciclo de un agujero corto. Un registro del husillo y del eje Z muestra cuánto dura la transición.
El tiempo de inversión depende de la velocidad de avance real, la respuesta de frenado, cualquier tiempo de espera programado y la aceleración hacia la marcha atrás. Un registro puede medir el intervalo desde el inicio del frenado hasta un punto definido en el retorno. Los mismos puntos de sincronización hacen que las comparaciones entre centros de roscado sean significativas.
El registro de velocidad muestra cada parte de la inversión
El husillo desacelera cerca del fondo programado y el eje Z lo acompaña. El control coordina entonces la rotación inversa con el movimiento ascendente. Una mayor velocidad de retorno puede requerir un intervalo de aceleración más largo, dependiendo del husillo y del accionamiento.
Un registro ilustrativo proporciona las siguientes marcas de tiempo para un agujero.
| Evento | Marca de tiempo de ejemplo | Tiempo transcurrido |
|---|---|---|
| Comienza el frenado de avance | 2,00 s | Inicio de la medición |
| El husillo alcanza velocidad cero | 2,18 s | 0,18 s desde el inicio del frenado |
| El husillo alcanza una velocidad inversa estable | 2,35 s | 0,17 s desde velocidad cero |
| Intervalo total de inversión | 2,00 a 2,35 s | 0,35 s |
Una carrera de retorno corta puede terminar antes de que se estabilice la velocidad inversa. En ese caso, la prueba puede utilizar posiciones Z acordadas en la entrada y salida alrededor de la inversión para definir una ventana de tiempo repetible.
El macho se desplaza durante el frenado y la aceleración inversa
El macho todavía puede moverse hacia abajo mientras frena y comenzar a moverse hacia arriba mientras aumenta la velocidad inversa.8 El tiempo añadido sobre una estimación de velocidad constante es el intervalo medido menos el tiempo de desplazamiento ideal para las mismas distancias de bajada y subida.
Una cifra de aceleración desde el reposo hasta las RPM máximas del husillo cubre un rango de velocidad diferente al de una inversión de roscado.9 Una prueba de orificio emparejado captura el efecto del macho real, las velocidades comandadas y la respuesta de la máquina. Unos 0,50 segundos adicionales por orificio equivalen a 8 minutos y 20 segundos en 1000 orificios.10
¿Cuánto tiempo puede ahorrar una retracción más rápida del macho en una pieza completa?
Un retorno más rápido puede ahorrar tiempo en cada orificio roscado. La carrera de enganche, el paso de rosca y las RPM inversas determinan la estimación inicial.
El ahorro de tiempo ideal es igual al tiempo ahorrado en cada retracción sincronizada multiplicado por el número de orificios idénticos. Un macho M3 × 0,5 que se retrae 10 mm a 6000 RPM en lugar de 3000 RPM ahorra 0,20 segundos a velocidad constante, o 20 segundos en 100 orificios.
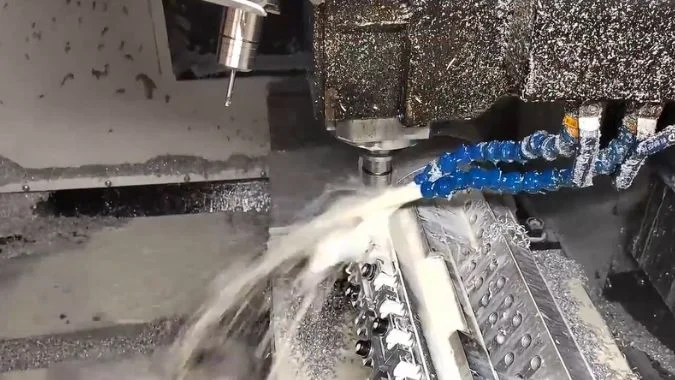
Las RPM inversas establecen el avance de retorno sincronizado
El macho debe seguir la rosca durante la salida.11 Para una rosca métrica de una sola entrada, el tiempo de retracción ideal en segundos equivale a 60 × distancia de retorno sincronizada ÷ (paso × RPM inversas).
Para el ejemplo de M3 × 0.5, la distancia de retorno sincronizada es de 10 mm. La velocidad de corte y los ajustes de entrada permanecen iguales en ambos casos.
| Ajuste de retorno | Avance de retorno sincronizado | Tiempo ideal por orificio | Tiempo ideal para 100 orificios |
|---|---|---|---|
| 3,000 RPM | 1500 mm/min | 0.40 s | 40 s |
| 6,000 RPM | 3,000 mm/min | 0.20 s | 20 s |
| Difference | 0.20 s | 20 s |
A full part trial measures the production saving
Reverse acceleration can consume much of a short return. The saving can shrink when the cycle needs more time to reach the higher speed. A longer synchronized return gives the machine more distance to benefit from the higher setting.
The control and spindle configuration determine which return speeds are available. A comparison should use the same tap, entry RPM, thread depth, and clearance planes. Each hole group needs its own calculation if the part uses several thread pitches or depths.
The measured part cycle should include positioning, approach travel, and tool changes. Each tool change counts when it occurs, and a single tap may serve an entire hole pattern. Thread inspection confirms that the faster cycle still meets the same acceptance criteria.12
Conclusión
Matched hole tests reveal how much cutting, reversal, synchronized retract, and positioning contribute to tapping cycle time. Part timing and thread inspection verify the production gain.
-
"Coordination of Slow Waves With Sleep Spindles Predicts …", https://pmc.ncbi.nlm.nih.gov/articles/PMC6084745/. Rigid tapping is a CNC machining method in which the machine control synchronizes Z-axis linear motion with spindle rotation to maintain precise thread pitch without relying on a tension-compression holder. Evidence role: definition; source type: encyclopedia. Supports: the definition and mechanism of rigid tapping in CNC machining. ↩
-
"Screw thread", https://en.wikipedia.org/wiki/Screw_thread. In a single-start thread, the lead equals the pitch, meaning the thread advances axially by one pitch distance for each complete revolution of the threaded component. Evidence role: mechanism; source type: encyclopedia. Supports: the geometric relationship between thread pitch and axial advance in single-start threads. ↩
-
"Integrated Design of Spindle Speed Modulation and Cutting …", https://pmc.ncbi.nlm.nih.gov/articles/PMC8587005/. Spindle acceleration capability depends on the moment of inertia of rotating components, available motor torque, and the bandwidth of the control system’s position and velocity loops, with higher inertia requiring proportionally greater torque to achieve the same angular acceleration. Evidence role: mechanism; source type: education. Supports: the mechanical and control factors that determine spindle acceleration and deceleration performance. ↩
-
"What are common credit report errors that I should look for …", https://www.consumerfinance.gov/ask-cfpb/what-are-common-credit-report-errors-that-i-should-look-for-on-my-credit-report-en-313/. Synchronization errors in rigid tapping can generate axial forces on the tap that exceed design limits, leading to tap breakage or thread form defects when the mismatch between rotational and linear motion creates interference. Evidence role: general_support; source type: research. Supports: the relationship between synchronization errors and tap or thread damage in rigid tapping. ↩
-
"Appropriate Acceleration Rate for CNC Machine Tools?", https://www.practicalmachinist.com/forum/threads/appropriate-acceleration-rate-for-cnc-machine-tools.345692/. In short-stroke machining operations, acceleration and deceleration phases can account for the majority of cycle time when the programmed travel distance is insufficient for the axis to reach and maintain commanded velocity. Evidence role: general_support; source type: research. Supports: the proportion of cycle time consumed by acceleration and deceleration in short-stroke operations. Scope note: This applies to general short-stroke operations; specific percentages vary with stroke length, acceleration rates, and commanded speeds. ↩
-
"Free Machine Shop Tap Feed Calculators", http://janproducts.com/Tap_Feed_Calculator.html. The required feed rate for rigid tapping of a single-start thread is calculated as the product of thread pitch and spindle speed, ensuring that the tool advances exactly one pitch distance per revolution to match the thread geometry. Evidence role: mechanism; source type: education. Supports: the mathematical relationship between thread pitch, spindle speed, and required feed rate in synchronized tapping. ↩
-
"Threads and", https://www.deanza.edu/dmt/documents/books/egd_lamit/EGD_Chapter_17.pdf. Taps feature a lead chamfer that gradually introduces cutting edges over several threads; to achieve full thread depth at the hole bottom, the tap must travel beyond the nominal depth by a distance related to the chamfer length, typically 2-5 thread pitches depending on chamfer design. Evidence role: mechanism; source type: other. Supports: the relationship between tap lead chamfer geometry and required tapping depth. Scope note: Specific chamfer lengths vary by tap design and manufacturer specifications. ↩
-
"Rigid Tapping with New Motor and VFD (DIY CNC Mill …", https://www.youtube.com/watch?v=WwvvC96PKz8. During rigid tapping reversal, the Z-axis continues synchronized motion throughout spindle deceleration and reverse acceleration phases, with the tool moving downward at decreasing velocity during braking and upward at increasing velocity during reverse spin-up to maintain thread pitch relationship. Evidence role: mechanism; source type: education. Supports: the continued motion of synchronized axes during spindle deceleration and reverse acceleration. ↩
-
"Determination of vibration characteristic in automatic tapping …", https://pmc.ncbi.nlm.nih.gov/articles/PMC12066723/. Spindle acceleration performance varies with operating conditions; acceleration from rest to maximum speed involves a different torque-speed profile and thermal state than reversal during tapping, where the spindle decelerates through zero and accelerates in the opposite direction within a narrower speed range. Evidence role: general_support; source type: research. Supports: the difference in acceleration characteristics between starting from rest and reversing direction. Scope note: Specific performance differences depend on spindle design, motor characteristics, and control parameters. ↩
-
"Cycle Time Reduction: Optimizing Manufacturing Efficiency", https://www.jitbase.com/blog/cycle-time-reduction-optimizing-manufacturing-efficiency. In high-volume manufacturing, reductions in per-unit cycle time accumulate linearly across production quantities, making even sub-second improvements economically significant when multiplied by thousands of parts, affecting throughput, machine utilization, and unit cost. Evidence role: general_support; source type: research. Supports: the production impact of small per-cycle time reductions in high-volume manufacturing. ↩
-
"Withdrawals in retirement | The Thrift Savings Plan (TSP)", https://www.tsp.gov/withdrawals-in-retirement/. During retraction in rigid tapping, the tap must maintain synchronized rotation and linear motion to follow the existing thread form, preventing thread damage or tap binding that would occur if the tool were withdrawn at an incorrect pitch relationship. Evidence role: mechanism; source type: education. Supports: the requirement for synchronized motion during tap retraction. ↩
-
"Digital Thread for Manufacturing", https://www.nist.gov/programs-projects/digital-thread-manufacturing. Manufacturing process changes, including modifications to cycle time or operating parameters, require verification that product quality characteristics continue to meet specifications, as parameter optimization can affect dimensional accuracy, surface finish, and functional performance. Evidence role: general_support; source type: other. Supports: the need for quality verification when manufacturing process parameters are modified. ↩
Chris Lu
Aprovechando más de una década de experiencia práctica en la industria de la máquina herramienta, en particular con máquinas CNC, estoy aquí para ayudar. Si tiene alguna pregunta que le haya surgido a raíz de este artículo, si necesita orientación para seleccionar el equipo adecuado (CNC o convencional), si está explorando soluciones de máquinas personalizadas o si está listo para discutir una compra, no dude en CONTACTAR CONMIGO. Encontremos la máquina herramienta perfecta para sus necesidades.