

Pourquoi les centres de taraudage ayant la même vitesse de rotation maximale ont-ils des temps de cycle de taraudage différents ?
Une vitesse nominale peut donner l'illusion que deux centres de taraudage sont tout aussi rapides. Chronométrer les étapes d'un cycle de taraudage permet de déterminer quelle machine termine la pièce le plus rapidement.
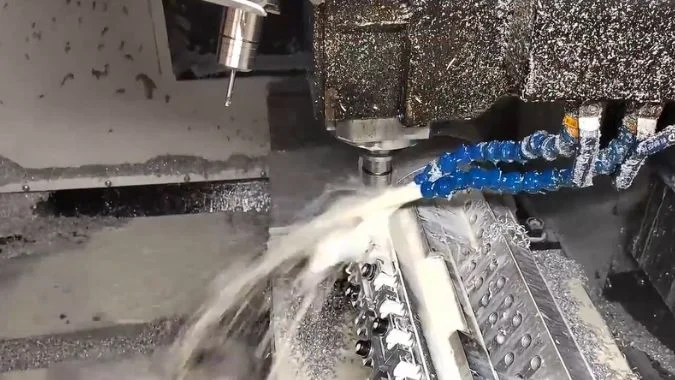
Des centres de taraudage avec le même régime maximal peuvent avoir des temps de cycle différents car leurs broches accélèrent, freinent et s'inversent à des cadences variables. La vitesse de taraudage utilisable, le mouvement synchronisé de l'axe Z et les déplacements entre les trous influent également sur le temps de cycle. Les trous courts peuvent laisser peu de temps à la vitesse commandée.
La vitesse de broche est facile à comparer sur deux fiches techniques. Le taraud suit une série de limites distinctes car la broche et l'axe Z se déplacent ensemble à travers le filetage. Une comparaison équitable commence par identifier quelle vitesse le fournisseur cite et quelle vitesse la pièce test peut réellement utiliser dans ses conditions de production.
Quelle est la différence entre la vitesse de broche maximale et la vitesse de taraudage maximale ?
Une valeur nominale de broche peut surestimer la vitesse disponible pour une opération de taraudage. Les spécifications de la machine et le cycle programmé fournissent les limites pertinentes.
Le régime maximal de broche est le plafond de vitesse nominal de la broche. Le régime maximal de taraudage est le plafond spécifié par la machine pour le taraudage synchronisé dans une configuration donnée. La vitesse utilisable pour un trou spécifique dépend également du pas du filet, de la géométrie du taraud, du matériau de la pièce et de l'évacuation des copeaux.
Le taraudage rigide lie la rotation de la broche au déplacement de l'axe Z.
En taraudage rigide, la commande coordonne la position de l'axe Z avec l'angle de la broche.1 Pour un filetage à un seul départ, l'axe Z avance d'un pas par tour de broche.2 Un pas grossier nécessite un déplacement plus important de l'axe Z par tour, ce qui exige une avance plus élevée à la même vitesse de rotation.
Les axes doivent maintenir cette relation pendant l'accélération et l'inversion ainsi que pendant la coupe constante. L'inertie de la broche, le couple disponible et la réactivité de la commande influencent la rapidité avec laquelle la machine peut effectuer ces transitions.3 Une mauvaise synchronisation peut surcharger le taraud ou endommager le filetage.4
| Valeur de vitesse | Ce qu'elle représente | Où la vérifier |
|---|---|---|
| Régime maximal de broche | Vitesse nominale de broche pour la configuration | Spécification de la machine |
| Régime maximal de taraudage | Limite nominale pour le cycle synchronisé | Spécifications de taraudage et options de contrôle |
| RPM de taraudage programmé | Vitesse sélectionnée pour le taraud et le travail | Données du programme CNC et du fournisseur de tarauds |
| RPM réel pendant le perçage | Vitesse atteinte pendant cette course | Trace de vitesse de broche ou diagnostics de contrôle |
Une course courte peut limiter la vitesse atteinte
Un centre de taraudage peut avoir une vitesse de broche suffisante pour le travail et passer la majeure partie d'une course courte à accélérer et freiner.5 Une autre machine avec le même plafond de vitesse de broche peut atteindre la vitesse de taraudage commandée plus tôt et commencer son retour plus rapidement.
Les déplacements rapides vers le plan d'approche et entre les trous prennent également du temps. Sur les courts déplacements, l'accélération des axes détermine quelle part de la vitesse rapide nominale la machine atteint. La portion synchronisée à l'intérieur du filet suit le pas du taraud.
Comment la profondeur de filetage et la vitesse de taraudage affectent-elles le temps de coupe du taraud ?
Un trou plus profond est plus long à tarauder, mais la profondeur sur le dessin peut différer de la course de coupe. L'estimation nécessite la course réelle et le pas.
À RPM constant, le temps de coupe augmente proportionnellement à la course engagée et diminue à mesure que le RPM de taraudage augmente. Pour un filet à simple démarrage, le temps de coupe idéal en secondes est de 60 × course engagée en millimètres ÷ (pas en millimètres × RPM de taraudage).
Le pas convertit les RPM en avance
Pour un filet métrique à simple démarrage, l'avance synchronisée en mm/min est égale au pas en mm multiplié par le RPM.6 La course de coupe divisée par cette avance donne le temps en minutes. Multiplier par 60 convertit le résultat en secondes.
L'exemple suivant utilise un taraud M10 × 1,5 et une course de coupe engagée de 20 mm.
| Vitesse de taraudage | Avance synchronisée | Temps de coupe idéal |
|---|---|---|
| 500 tr/min | 750 mm/min | 1,60 s |
| 800 tr/min | 1 200 mm/min | 1,00 s |
| 1 000 tr/min | 1 500 mm/min | 0,80 s |
| 1 500 tr/min | 2 250 mm/min | 0,53 s |
À 1 000 tr/min, le passage d'une course de 20 mm à 30 mm fait passer le temps de coupe idéal de 0,80 à 1,20 seconde. Les 10 mm supplémentaires nécessitent 50 % de course de coupe en plus à la même avance.
La profondeur programmée et la course de coupe peuvent différer
Le plan peut spécifier une profondeur de filetage complète. Le chanfrein d'entrée du taraud peut nécessiter une course supplémentaire pour atteindre cette profondeur.7 Un cycle peut également commencer son avance synchronisée à un plan de référence au-dessus de la face. Cette distance d'approche doit être incluse dans l'estimation du cycle, et la course engagée détermine l'estimation de la coupe.
Les données de coupe du fournisseur de tarauds fournissent une vitesse de départ pour le matériau et l'outil. Le type de trou, l'évacuation des copeaux et la lubrification affectent la vitesse utilisable. Le tableau représente une avance constante. Une course réelle peut passer une partie de sa longueur en dessous de la vitesse de rotation commandée pendant que la broche accélère ou freine.
Combien de temps la décélération et l'inversion de la broche ajoutent-elles à chaque trou ?
Des inversions répétées peuvent représenter une grande part d'un cycle de perçage court. Une trace de la broche et de l'axe Z montre combien de temps dure la transition.
Le temps d'inversion dépend de la vitesse d'avance réelle, de la réponse au freinage, de toute temporisation programmée et de l'accélération en marche arrière. Une trace permet de mesurer l'intervalle entre le début du freinage et un point défini au retour. Les mêmes points de chronométrage rendent les comparaisons entre les centres de taraudage significatives.
La trace de vitesse montre chaque partie de l'inversion
La broche ralentit près du bas programmé, et l'axe Z ralentit avec elle. La commande coordonne alors la rotation inverse avec le déplacement vers le haut. Une vitesse de retour plus élevée peut nécessiter un intervalle d'accélération plus long, en fonction de la broche et de l'entraînement.
Une trace illustrative donne les horodatages suivants pour un trou.
| Événement | Exemple d'horodatage | Temps écoulé |
|---|---|---|
| Début du freinage en marche avant | 2,00 s | Début de la mesure |
| La broche atteint une vitesse nulle | 2,18 s | 0,18 s à partir du début du freinage |
| La broche atteint une vitesse de rotation inverse stable | 2,35 s | 0,17 s à partir de la vitesse nulle |
| Intervalle total d'inversion | 2,00 à 2,35 s | 0,35 s |
Une course de retour courte peut se terminer avant que la vitesse inverse ne soit stabilisée. Dans ce cas, le test peut utiliser des positions Z convenues à l'entrée et à la sortie autour de l'inversion pour définir une fenêtre de synchronisation répétable.
Le taraud se déplace pendant le freinage et l'accélération inverse
Le taraud peut encore descendre pendant le freinage et commencer à monter pendant que la vitesse inverse augmente.8 Le temps ajouté par rapport à une estimation à vitesse constante est l'intervalle mesuré moins le temps de déplacement idéal pour les mêmes distances de descente et de montée.
Un chiffre de montée en régime, du repos au nombre de tours par minute maximal de la broche, couvre une plage de vitesse différente de celle d'une inversion de taraudage.9 Un test de trou apparié capture l'effet du taraud réel, des vitesses commandées et de la réponse de la machine. Un ajout de 0,50 seconde par trou représente 8 minutes et 20 secondes pour 1 000 trous.10
Combien de temps une rétraction plus rapide du taraud permet-elle d'économiser sur une pièce complète ?
Un retour plus rapide peut économiser du temps sur chaque trou taraudé. La course engagée, le pas du filetage et le nombre de tours par minute inverse déterminent l'estimation de départ.
L'économie idéale sur la pièce est égale au temps économisé sur chaque rétraction synchronisée multiplié par le nombre de trous identiques. Un taraud M3 × 0,5 qui se rétracte de 10 mm à 6 000 tr/min au lieu de 3 000 tr/min permet d'économiser 0,20 seconde à vitesse constante, soit 20 secondes pour 100 trous.
Le nombre de tours par minute inverse définit l'avance de retour synchronisée
Le taraud doit suivre le filetage lors de la sortie.11 Pour un filetage métrique à un seul filet, le temps de rétraction idéal en secondes est égal à 60 × distance de retour synchronisée ÷ (pas × nombre de tours par minute inverse).
Pour l'exemple M3 × 0,5, la distance de retour synchronisé est de 10 mm. La vitesse de coupe et les paramètres d'entrée restent identiques dans les deux cas.
| Paramètre de retour | Avance de retour synchronisée | Temps idéal par trou | Temps idéal pour 100 trous |
|---|---|---|---|
| 3 000 tr/min | 1 500 mm/min | 0,40 s | 40 s |
| 6 000 tr/min | 3 000 mm/min | 0.20 s | 20 s |
| Difference | 0.20 s | 20 s |
A full part trial measures the production saving
Reverse acceleration can consume much of a short return. The saving can shrink when the cycle needs more time to reach the higher speed. A longer synchronized return gives the machine more distance to benefit from the higher setting.
The control and spindle configuration determine which return speeds are available. A comparison should use the same tap, entry RPM, thread depth, and clearance planes. Each hole group needs its own calculation if the part uses several thread pitches or depths.
The measured part cycle should include positioning, approach travel, and tool changes. Each tool change counts when it occurs, and a single tap may serve an entire hole pattern. Thread inspection confirms that the faster cycle still meets the same acceptance criteria.12
Conclusion
Matched hole tests reveal how much cutting, reversal, synchronized retract, and positioning contribute to tapping cycle time. Part timing and thread inspection verify the production gain.
-
"Coordination of Slow Waves With Sleep Spindles Predicts …", https://pmc.ncbi.nlm.nih.gov/articles/PMC6084745/. Rigid tapping is a CNC machining method in which the machine control synchronizes Z-axis linear motion with spindle rotation to maintain precise thread pitch without relying on a tension-compression holder. Evidence role: definition; source type: encyclopedia. Supports: the definition and mechanism of rigid tapping in CNC machining. ↩
-
"Screw thread", https://en.wikipedia.org/wiki/Screw_thread. In a single-start thread, the lead equals the pitch, meaning the thread advances axially by one pitch distance for each complete revolution of the threaded component. Evidence role: mechanism; source type: encyclopedia. Supports: the geometric relationship between thread pitch and axial advance in single-start threads. ↩
-
"Integrated Design of Spindle Speed Modulation and Cutting …", https://pmc.ncbi.nlm.nih.gov/articles/PMC8587005/. Spindle acceleration capability depends on the moment of inertia of rotating components, available motor torque, and the bandwidth of the control system’s position and velocity loops, with higher inertia requiring proportionally greater torque to achieve the same angular acceleration. Evidence role: mechanism; source type: education. Supports: the mechanical and control factors that determine spindle acceleration and deceleration performance. ↩
-
"What are common credit report errors that I should look for …", https://www.consumerfinance.gov/ask-cfpb/what-are-common-credit-report-errors-that-i-should-look-for-on-my-credit-report-en-313/. Synchronization errors in rigid tapping can generate axial forces on the tap that exceed design limits, leading to tap breakage or thread form defects when the mismatch between rotational and linear motion creates interference. Evidence role: general_support; source type: research. Supports: the relationship between synchronization errors and tap or thread damage in rigid tapping. ↩
-
"Appropriate Acceleration Rate for CNC Machine Tools?", https://www.practicalmachinist.com/forum/threads/appropriate-acceleration-rate-for-cnc-machine-tools.345692/. In short-stroke machining operations, acceleration and deceleration phases can account for the majority of cycle time when the programmed travel distance is insufficient for the axis to reach and maintain commanded velocity. Evidence role: general_support; source type: research. Supports: the proportion of cycle time consumed by acceleration and deceleration in short-stroke operations. Scope note: This applies to general short-stroke operations; specific percentages vary with stroke length, acceleration rates, and commanded speeds. ↩
-
"Free Machine Shop Tap Feed Calculators", http://janproducts.com/Tap_Feed_Calculator.html. The required feed rate for rigid tapping of a single-start thread is calculated as the product of thread pitch and spindle speed, ensuring that the tool advances exactly one pitch distance per revolution to match the thread geometry. Evidence role: mechanism; source type: education. Supports: the mathematical relationship between thread pitch, spindle speed, and required feed rate in synchronized tapping. ↩
-
"Threads and", https://www.deanza.edu/dmt/documents/books/egd_lamit/EGD_Chapter_17.pdf. Taps feature a lead chamfer that gradually introduces cutting edges over several threads; to achieve full thread depth at the hole bottom, the tap must travel beyond the nominal depth by a distance related to the chamfer length, typically 2-5 thread pitches depending on chamfer design. Evidence role: mechanism; source type: other. Supports: the relationship between tap lead chamfer geometry and required tapping depth. Scope note: Specific chamfer lengths vary by tap design and manufacturer specifications. ↩
-
"Rigid Tapping with New Motor and VFD (DIY CNC Mill …", https://www.youtube.com/watch?v=WwvvC96PKz8. During rigid tapping reversal, the Z-axis continues synchronized motion throughout spindle deceleration and reverse acceleration phases, with the tool moving downward at decreasing velocity during braking and upward at increasing velocity during reverse spin-up to maintain thread pitch relationship. Evidence role: mechanism; source type: education. Supports: the continued motion of synchronized axes during spindle deceleration and reverse acceleration. ↩
-
"Determination of vibration characteristic in automatic tapping …", https://pmc.ncbi.nlm.nih.gov/articles/PMC12066723/. Spindle acceleration performance varies with operating conditions; acceleration from rest to maximum speed involves a different torque-speed profile and thermal state than reversal during tapping, where the spindle decelerates through zero and accelerates in the opposite direction within a narrower speed range. Evidence role: general_support; source type: research. Supports: the difference in acceleration characteristics between starting from rest and reversing direction. Scope note: Specific performance differences depend on spindle design, motor characteristics, and control parameters. ↩
-
"Cycle Time Reduction: Optimizing Manufacturing Efficiency", https://www.jitbase.com/blog/cycle-time-reduction-optimizing-manufacturing-efficiency. In high-volume manufacturing, reductions in per-unit cycle time accumulate linearly across production quantities, making even sub-second improvements economically significant when multiplied by thousands of parts, affecting throughput, machine utilization, and unit cost. Evidence role: general_support; source type: research. Supports: the production impact of small per-cycle time reductions in high-volume manufacturing. ↩
-
"Withdrawals in retirement | The Thrift Savings Plan (TSP)", https://www.tsp.gov/withdrawals-in-retirement/. During retraction in rigid tapping, the tap must maintain synchronized rotation and linear motion to follow the existing thread form, preventing thread damage or tap binding that would occur if the tool were withdrawn at an incorrect pitch relationship. Evidence role: mechanism; source type: education. Supports: the requirement for synchronized motion during tap retraction. ↩
-
"Digital Thread for Manufacturing", https://www.nist.gov/programs-projects/digital-thread-manufacturing. Manufacturing process changes, including modifications to cycle time or operating parameters, require verification that product quality characteristics continue to meet specifications, as parameter optimization can affect dimensional accuracy, surface finish, and functional performance. Evidence role: general_support; source type: other. Supports: the need for quality verification when manufacturing process parameters are modified. ↩
Chris Lu
Fort de plus d'une décennie d'expérience pratique dans l'industrie des machines-outils, en particulier des machines à commande numérique, je suis là pour vous aider. Que vous ayez des questions suscitées par cet article, que vous ayez besoin de conseils pour choisir le bon équipement (CNC ou conventionnel), que vous envisagiez des solutions de machines personnalisées ou que vous soyez prêt à discuter d'un achat, n'hésitez pas à me CONTACTER. Trouvons ensemble la machine-outil idéale pour vos besoins.