

Por que centros de rosqueamento com a mesma rotação máxima (RPM) apresentam tempos de ciclo diferentes?
Uma classificação de velocidade pode fazer com que dois centros de rosqueamento pareçam igualmente rápidos. Cronometrar as etapas de um ciclo de rosqueamento mostra qual máquina completa a peça mais rapidamente.
Centros de rosqueamento com o mesmo RPM máximo podem ter tempos de ciclo diferentes porque seus fusos aceleram, freiam e invertem a diferentes taxas. A velocidade de rosqueamento utilizável, o movimento sincronizado do eixo Z e o deslocamento entre furos também afetam o tempo de ciclo. Furos curtos podem deixar pouco tempo na velocidade comandada.
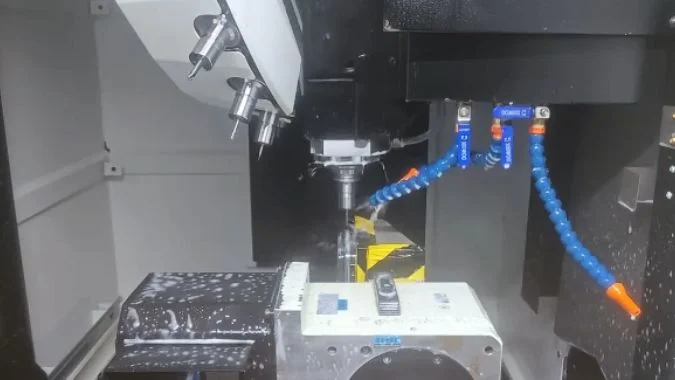
A velocidade do fuso é fácil de comparar em duas folhas de especificações. O macho segue um conjunto separado de limites porque o fuso e o eixo Z se movem juntos através da rosca. Uma comparação justa começa identificando qual velocidade o fornecedor cita e qual velocidade a peça de teste pode realmente usar sob suas condições de produção.
Qual é a diferença entre a rotação máxima do fuso e a rotação máxima de rosqueamento?
Uma classificação de fuso pode superestimar a velocidade disponível para um trabalho de rosqueamento. A especificação da máquina e o ciclo programado fornecem os limites relevantes.
O RPM máximo do fuso é o limite de velocidade nominal do fuso. O RPM máximo de rosqueamento é o limite especificado da máquina para rosqueamento sincronizado em uma determinada configuração. A velocidade utilizável para um furo específico também depende do passo da rosca, da geometria do macho, do material da peça e da evacuação de cavacos.
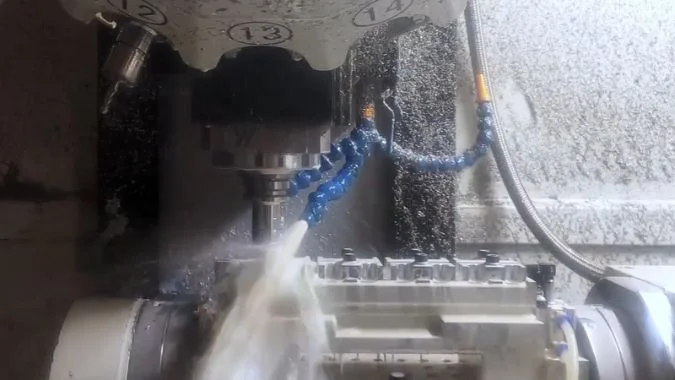
O rosqueamento rígido vincula a rotação do fuso ao movimento do eixo Z
No rosqueamento rígido, o controle coordena a posição do eixo Z com o ângulo do fuso.1 Para uma rosca de entrada única, o eixo Z avança um passo por revolução do fuso.2 Um passo grosso requer mais deslocamento do eixo Z por revolução, portanto, exige um avanço maior na mesma rotação (RPM).
Os eixos devem manter esse relacionamento durante a aceleração e a reversão, bem como no corte constante. A inércia do fuso, o torque disponível e a resposta do controle afetam a rapidez com que a máquina pode completar essas transições.3 Uma sincronização ruim pode sobrecarregar o macho ou danificar a rosca.4
| Figura de velocidade | O que ela representa | Onde verificá-la |
|---|---|---|
| RPM máximo do fuso | Velocidade nominal do fuso para a configuração | Especificação da máquina |
| RPM máximo de rosqueamento | Limite nominal para o ciclo sincronizado | Especificação de rosqueamento e opções de controle |
| RPM de rosqueamento programado | Velocidade selecionada para o macho e a tarefa | Programa CNC e dados do fornecedor do macho |
| RPM real durante o furo | Velocidade alcançada durante aquele curso | Rastreamento da velocidade do fuso ou diagnósticos de controle |
Um curso curto pode limitar a velocidade atingida
Um centro de rosqueamento pode ter velocidade de fuso suficiente para a tarefa e ainda assim gastar a maior parte de um curso curto acelerando e frenando.5 Outra máquina com o mesmo limite de velocidade do fuso pode atingir a velocidade de rosqueamento comandada mais cedo e iniciar seu retorno mais rapidamente.
Movimentos rápidos para o plano de aproximação e entre furos também levam tempo. Em movimentos curtos, a aceleração do eixo determina quanto da velocidade rápida nominal a máquina alcança. A porção sincronizada dentro da rosca segue o passo do macho.
Como a profundidade da rosca e a rotação de rosqueamento afetam o tempo que o macho passa cortando?
Um furo mais profundo leva mais tempo para ser rosqueado, mas a profundidade no desenho pode diferir do curso de corte. A estimativa precisa do curso real e do passo.
Em RPM constante, o tempo de corte aumenta em proporção ao curso engajado e diminui conforme a RPM de rosqueamento aumenta. Para uma rosca de entrada única, o tempo de corte ideal em segundos é 60 × curso engajado em milímetros ÷ (passo em milímetros × RPM de rosqueamento).
O passo converte RPM em avanço
Para uma rosca métrica de entrada única, o avanço sincronizado em mm/min é igual ao passo em mm multiplicado pela RPM.6 O curso de corte dividido por esse avanço fornece o tempo em minutos. Multiplicar por 60 converte o resultado em segundos.
O exemplo a seguir usa um macho M10 × 1.5 e um curso de corte engajado de 20 mm.
| Velocidade de rosqueamento | Avanço sincronizado | Tempo de corte ideal |
|---|---|---|
| 500 RPM | 750 mm/min | 1,60 s |
| 800 RPM | 1.200 mm/min | 1,00 s |
| 1.000 RPM | 1.500 mm/min | 0,80 s |
| 1.500 RPM | 2.250 mm/min | 0,53 s |
A 1.000 RPM, estender o curso de 20 mm para 30 mm aumenta o tempo de corte ideal de 0,80 para 1,20 segundos. Os 10 mm extras exigem 50% mais de percurso de corte com o mesmo avanço.
A profundidade programada e o curso de corte podem diferir
O desenho pode especificar a profundidade total da rosca. O chanfro de entrada do macho pode exigir curso adicional para produzir essa profundidade.7 Um ciclo também pode iniciar seu avanço sincronizado em um plano de referência acima da face. Essa distância de aproximação pertence à estimativa do ciclo, e o curso engajado determina a estimativa de corte.
Os dados de corte do fornecedor do macho fornecem uma velocidade inicial para o material e a ferramenta. O tipo de furo, a folga para cavacos e a lubrificação afetam a velocidade utilizável. A tabela representa o deslocamento constante. Um curso real pode passar parte de seu comprimento abaixo do RPM comandado enquanto o fuso acelera ou freia.
Quanto tempo a desaceleração e a reversão do fuso adicionam a cada furo?
Inversões repetidas podem representar uma grande parte de um ciclo de furo curto. Um rastreamento do fuso e do eixo Z mostra quanto tempo a transição leva.
O tempo de inversão depende da velocidade de avanço real, da resposta de frenagem, de qualquer pausa programada e da aceleração para a ré. Um rastreamento pode medir o intervalo desde o início da frenagem até um ponto definido no retorno. Os mesmos pontos de tempo tornam significativas as comparações entre centros de rosqueamento.
O rastreamento de velocidade mostra cada parte da inversão
O fuso desacelera perto do fundo programado, e o eixo Z desacelera junto com ele. O controle então coordena a rotação reversa com o deslocamento ascendente. Uma velocidade de retorno mais alta pode exigir um intervalo de aceleração mais longo, dependendo do fuso e do acionamento.
Um rastreamento ilustrativo fornece os seguintes carimbos de data/hora para um furo.
| Evento | Exemplo de carimbo de data/hora | Tempo decorrido |
|---|---|---|
| Início da frenagem de avanço | 2,00 s | Início da medição |
| O fuso atinge velocidade zero | 2,18 s | 0,18 s a partir do início da frenagem |
| O eixo atinge a velocidade reversa estável | 2,35 s | 0,17 s a partir da velocidade zero |
| Intervalo total de reversão | 2,00 a 2,35 s | 0,35 s |
Um curso de retorno curto pode terminar antes que a velocidade reversa se estabilize. Nesse caso, o teste pode usar posições Z acordadas na entrada e na saída em torno da reversão para definir uma janela de tempo repetível.
O macho percorre durante a frenagem e a aceleração reversa
O macho ainda pode mover-se para baixo durante a frenagem e começar a mover-se para cima enquanto a velocidade reversa aumenta.8 O tempo adicionado em relação a uma estimativa de velocidade constante é o intervalo medido menos o tempo de percurso ideal para as mesmas distâncias descendente e ascendente.
Um valor de aceleração do repouso à rotação máxima do eixo abrange uma faixa de velocidade diferente de uma reversão de rosqueamento.9 Um teste de furo correspondente captura o efeito do macho real, das velocidades comandadas e da resposta da máquina. Um adicional de 0,50 segundos por furo equivale a 8 minutos e 20 segundos em 1.000 furos.10
Quanto tempo uma retração de macho mais rápida pode economizar em uma peça completa?
Um retorno mais rápido pode economizar tempo em cada furo roscado. O curso engatado, o passo da rosca e a RPM reversa determinam a estimativa inicial.
A economia ideal de peça é igual ao tempo economizado em cada retração sincronizada multiplicado pelo número de furos idênticos. Um macho M3 × 0,5 retraindo 10 mm a 6.000 RPM em vez de 3.000 RPM economiza 0,20 segundos em velocidade constante, ou 20 segundos em 100 furos.
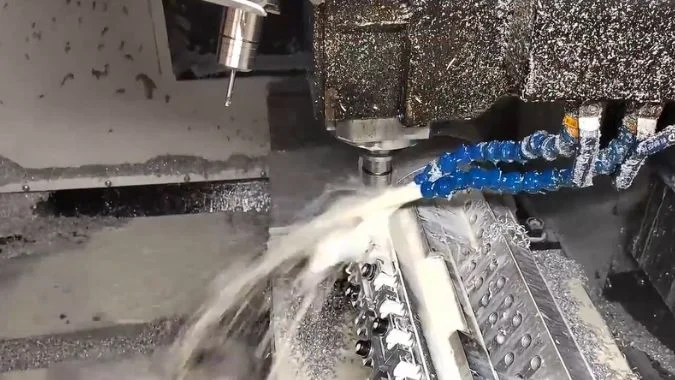
A RPM reversa define o avanço de retorno sincronizado
O macho deve seguir a rosca durante a saída.11 Para uma rosca métrica de início único, o tempo de retração ideal em segundos é igual a 60 × distância de retorno sincronizada ÷ (passo × RPM reversa).
Para o exemplo M3 × 0,5, a distância de retorno sincronizado é de 10 mm. A velocidade de corte e as configurações de entrada permanecem as mesmas em ambos os casos.
| Configuração de retorno | Avanço de retorno sincronizado | Tempo ideal por furo | Tempo ideal para 100 furos |
|---|---|---|---|
| 3.000 RPM | 1.500 mm/min | 0,40 s | 40 s |
| 6.000 RPM | 3.000 mm/min | 0.20 s | 20 s |
| Difference | 0.20 s | 20 s |
A full part trial measures the production saving
Reverse acceleration can consume much of a short return. The saving can shrink when the cycle needs more time to reach the higher speed. A longer synchronized return gives the machine more distance to benefit from the higher setting.
The control and spindle configuration determine which return speeds are available. A comparison should use the same tap, entry RPM, thread depth, and clearance planes. Each hole group needs its own calculation if the part uses several thread pitches or depths.
The measured part cycle should include positioning, approach travel, and tool changes. Each tool change counts when it occurs, and a single tap may serve an entire hole pattern. Thread inspection confirms that the faster cycle still meets the same acceptance criteria.12
Conclusão
Matched hole tests reveal how much cutting, reversal, synchronized retract, and positioning contribute to tapping cycle time. Part timing and thread inspection verify the production gain.
-
"Coordination of Slow Waves With Sleep Spindles Predicts …", https://pmc.ncbi.nlm.nih.gov/articles/PMC6084745/. Rigid tapping is a CNC machining method in which the machine control synchronizes Z-axis linear motion with spindle rotation to maintain precise thread pitch without relying on a tension-compression holder. Evidence role: definition; source type: encyclopedia. Supports: the definition and mechanism of rigid tapping in CNC machining. ↩
-
"Screw thread", https://en.wikipedia.org/wiki/Screw_thread. In a single-start thread, the lead equals the pitch, meaning the thread advances axially by one pitch distance for each complete revolution of the threaded component. Evidence role: mechanism; source type: encyclopedia. Supports: the geometric relationship between thread pitch and axial advance in single-start threads. ↩
-
"Integrated Design of Spindle Speed Modulation and Cutting …", https://pmc.ncbi.nlm.nih.gov/articles/PMC8587005/. Spindle acceleration capability depends on the moment of inertia of rotating components, available motor torque, and the bandwidth of the control system’s position and velocity loops, with higher inertia requiring proportionally greater torque to achieve the same angular acceleration. Evidence role: mechanism; source type: education. Supports: the mechanical and control factors that determine spindle acceleration and deceleration performance. ↩
-
"What are common credit report errors that I should look for …", https://www.consumerfinance.gov/ask-cfpb/what-are-common-credit-report-errors-that-i-should-look-for-on-my-credit-report-en-313/. Synchronization errors in rigid tapping can generate axial forces on the tap that exceed design limits, leading to tap breakage or thread form defects when the mismatch between rotational and linear motion creates interference. Evidence role: general_support; source type: research. Supports: the relationship between synchronization errors and tap or thread damage in rigid tapping. ↩
-
"Appropriate Acceleration Rate for CNC Machine Tools?", https://www.practicalmachinist.com/forum/threads/appropriate-acceleration-rate-for-cnc-machine-tools.345692/. In short-stroke machining operations, acceleration and deceleration phases can account for the majority of cycle time when the programmed travel distance is insufficient for the axis to reach and maintain commanded velocity. Evidence role: general_support; source type: research. Supports: the proportion of cycle time consumed by acceleration and deceleration in short-stroke operations. Scope note: This applies to general short-stroke operations; specific percentages vary with stroke length, acceleration rates, and commanded speeds. ↩
-
"Free Machine Shop Tap Feed Calculators", http://janproducts.com/Tap_Feed_Calculator.html. The required feed rate for rigid tapping of a single-start thread is calculated as the product of thread pitch and spindle speed, ensuring that the tool advances exactly one pitch distance per revolution to match the thread geometry. Evidence role: mechanism; source type: education. Supports: the mathematical relationship between thread pitch, spindle speed, and required feed rate in synchronized tapping. ↩
-
"Threads and", https://www.deanza.edu/dmt/documents/books/egd_lamit/EGD_Chapter_17.pdf. Taps feature a lead chamfer that gradually introduces cutting edges over several threads; to achieve full thread depth at the hole bottom, the tap must travel beyond the nominal depth by a distance related to the chamfer length, typically 2-5 thread pitches depending on chamfer design. Evidence role: mechanism; source type: other. Supports: the relationship between tap lead chamfer geometry and required tapping depth. Scope note: Specific chamfer lengths vary by tap design and manufacturer specifications. ↩
-
"Rigid Tapping with New Motor and VFD (DIY CNC Mill …", https://www.youtube.com/watch?v=WwvvC96PKz8. During rigid tapping reversal, the Z-axis continues synchronized motion throughout spindle deceleration and reverse acceleration phases, with the tool moving downward at decreasing velocity during braking and upward at increasing velocity during reverse spin-up to maintain thread pitch relationship. Evidence role: mechanism; source type: education. Supports: the continued motion of synchronized axes during spindle deceleration and reverse acceleration. ↩
-
"Determination of vibration characteristic in automatic tapping …", https://pmc.ncbi.nlm.nih.gov/articles/PMC12066723/. Spindle acceleration performance varies with operating conditions; acceleration from rest to maximum speed involves a different torque-speed profile and thermal state than reversal during tapping, where the spindle decelerates through zero and accelerates in the opposite direction within a narrower speed range. Evidence role: general_support; source type: research. Supports: the difference in acceleration characteristics between starting from rest and reversing direction. Scope note: Specific performance differences depend on spindle design, motor characteristics, and control parameters. ↩
-
"Cycle Time Reduction: Optimizing Manufacturing Efficiency", https://www.jitbase.com/blog/cycle-time-reduction-optimizing-manufacturing-efficiency. In high-volume manufacturing, reductions in per-unit cycle time accumulate linearly across production quantities, making even sub-second improvements economically significant when multiplied by thousands of parts, affecting throughput, machine utilization, and unit cost. Evidence role: general_support; source type: research. Supports: the production impact of small per-cycle time reductions in high-volume manufacturing. ↩
-
"Withdrawals in retirement | The Thrift Savings Plan (TSP)", https://www.tsp.gov/withdrawals-in-retirement/. During retraction in rigid tapping, the tap must maintain synchronized rotation and linear motion to follow the existing thread form, preventing thread damage or tap binding that would occur if the tool were withdrawn at an incorrect pitch relationship. Evidence role: mechanism; source type: education. Supports: the requirement for synchronized motion during tap retraction. ↩
-
"Digital Thread for Manufacturing", https://www.nist.gov/programs-projects/digital-thread-manufacturing. Manufacturing process changes, including modifications to cycle time or operating parameters, require verification that product quality characteristics continue to meet specifications, as parameter optimization can affect dimensional accuracy, surface finish, and functional performance. Evidence role: general_support; source type: other. Supports: the need for quality verification when manufacturing process parameters are modified. ↩
Chris Lu
Aproveitando mais de uma década de experiência prática na indústria de máquinas-ferramenta, particularmente com máquinas CNC, estou aqui para ajudar. Se tiver dúvidas suscitadas por este post, se precisar de orientação para selecionar o equipamento certo (CNC ou convencional), se estiver a explorar soluções de máquinas personalizadas ou se estiver pronto para discutir uma compra, não hesite em CONTACTAR-ME. Vamos encontrar a máquina-ferramenta perfeita para as suas necessidades.